Cómo elegir su motorreductor

A la hora de elegir un motor eléctrico hay que tener en cuenta varios aspectos para asegurarse de obtener la solución de accionamiento perfecta para su producto.

Con la guía que figura a continuación, que abarca aspectos del diseño de motores como el par, el ciclo de trabajo, los límites térmicos y la eficiencia, esperamos proporcionarle un punto de referencia a la hora de seleccionar su motor.

Si necesita más información, póngase en contacto con nuestro amable equipo de ventas y estaremos encantados de ayudarle.

Requisitos de potencia

La potencia requerida es uno de los factores más importantes a la hora de especificar una caja de engranajes de motor y es la potencia mecánica requerida por la aplicación, medida en vatios o caballos de potencia. La potencia viene determinada por la velocidad y el par necesarios para la aplicación y no siempre es fácil de determinar para el cliente en aplicaciones complejas. Medir o calcular los requisitos de la aplicación es el primer paso crítico en la selección del motor y la caja de engranajes y la optimización del producto del cliente.

Power (Watts) = Torque x RPM x 0.104721 Electrical Horsepower (HpE) = 746.000w
Torque = Power (Watts) / (RPM x 0.10472)1 Metric Horsepower (HpM) = 735.499w
RPM = Power (Watts) / (Torque x 0.10472)1 Mechanical Horsepower (Hpl) = 745.670w
Celsius to Fahrenheit F = 9/5C + 32Fahrenheit to Celsius C = 5/9(F – 32)

Par de apriete

El par es la fuerza multiplicada por la distancia, y las unidades habituales son Nm, lb-ft y oz-in (se muestra una tabla de conversión).

Una vez definido el par necesario, también es fundamental conocer la velocidad requerida. La velocidad se define como rad/s – las ecuaciones que se muestran a continuación se encargan de ello y utilizan las RPM más comunes.

La potencia mecánica calculada proporciona una buena indicación del tamaño necesario de la caja de engranajes del motor, pero es sólo una indicación porque los mismos vatios de salida del motor se pueden conseguir en configuraciones de «baja velocidad con alto par» o «alta velocidad con bajo par».

Given Unit ncm gcm lb-in lb-ft oz-in
Nm 1 10.973 8.85 0.738 141.6
gcm 981×10-6 1 8.68×10⁻³ 72×10-6 13.89×10⁻³
lb-in 0.113 1152.13 1 0.0833 16
lb-ft 1.356 13.825×10³ 12 1 192
oz-in 7.062×10⁻³ 72.007 0.0625 5.21×10⁻³ 1

Gráficos de par y velocidad

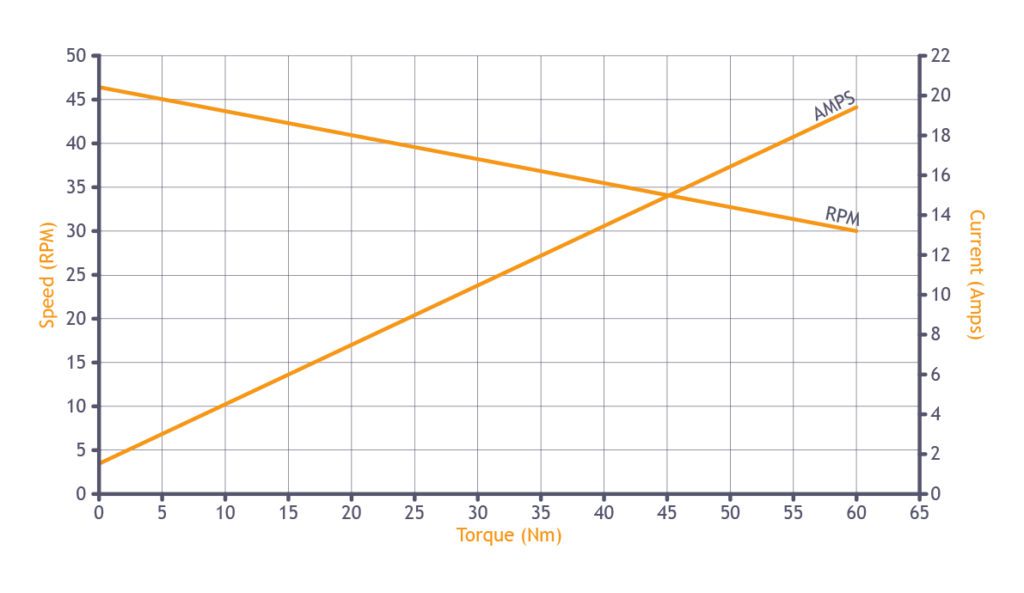
Los gráficos de par-velocidad muestran información del proveedor del motorreductor sobre el rendimiento del producto y son una herramienta importante a la hora de elegir un motor eléctrico. Muestran las sutilezas del rendimiento del motor o del motor y la caja de engranajes con la salida de par mostrada a todas las velocidades, probablemente hasta cerca del bloqueo.

Con estos sencillos gráficos de par-velocidad de la caja de engranajes de motor, y el par y la velocidad determinados para la aplicación, es posible ver si la caja de engranajes de motor seleccionada puede accionar la aplicación a todas las velocidades requeridas y cuánto par queda aún disponible para la aplicación en caso necesario.

Con este gráfico también es posible determinar la corriente (amperios) necesaria para la aplicación, lo que ayuda a seleccionar el control del accionamiento y la protección del motor (como se muestra). Parvalux suele publicar los datos de las cajas de engranajes de motor en forma de tabla debido al gran número de combinaciones y variantes posibles, pero las curvas de par-velocidad se producen internamente en una selección de dinamómetros.

Ejemplo: El gráfico que se muestra corresponde a un motor de CC PM63 con una caja de engranajes de tornillo sin fin GB9. Se puede determinar que si la aplicación requiere 30Nm, la velocidad de salida de la caja de cambios sería de 37RPM y requeriría 11Amps. Si la carga aumenta a 50Nm, la velocidad disminuiría a 33RPM y requeriría 17Amps.

Límites térmicos de la caja de cambios

Gearbox TypeThermal Rating (Watts)
CompositeBronze
S2025
M3845
MB, MF4048
L, LH LB, LF, LHB, LS, LSH6072
G, GH100–
SS2530
MM4547
MBM4758
SIW2838
MIW5065

Los límites térmicos de las cajas de engranajes son un factor limitante cuando se utilizan cajas de engranajes de motor por encima del ciclo de trabajo continuo normal S1.

Lo más probable es que este ciclo de trabajo continuo sea el ciclo de trabajo que se muestra en el gráfico Par-Velocidad, pero Parvalux tiene muchos años de experiencia en la optimización de la aplicación y dispone de datos exhaustivos sobre nuestras cajas de cambios para uso intermitente.

Los límites aproximados de potencia de la caja de cambios Parvalux pueden calcularse para ciclos de trabajo continuos e intermitentes utilizando la información que aparece a continuación:

Ciclo de trabajo continuo (S1)

La capacidad térmica de la caja de cambios puede calcularse mediante la siguiente fórmula:

Potencia térmica aproximada (W) = ((RPM finales x Par (Nm)) / 9,55) x ((1/n) – 1)

n = eficacia de la caja de cambios (disponible a petición)

Ciclo de trabajo intermitente

Para el servicio intermitente, la capacidad térmica de la caja de cambios (véase la tabla) se incrementa multiplicando la capacidad térmica de la caja de cambios correspondiente por el factor x:

x = √(100% / Duty Cycle %)

S1Continuous Duty CycleThe motor works at a constant load for a long enough time to reach temperature equilibrium
S2Short Time Duty CycleThe motor works at a constant load but not long enough to reach temperature equilibrium. Rest periods allow the motor to reach ambient temperature
S3Intermittent Periodic CycleSequential, identical run and rest cycles with constant load. Temperature equilibrium is never reached. Starting current has little effect on temperature rise
S4Intermittent Periodic Duty with StartingSequential, identical start, run, and rest cycles with constant load. Temperature equilibrium is not reached, but starting current affects temperature rise
S5Intermittent Periodic Duty with Electric BrakingSequential, identical cycles of starting and running at a constant load and running with no load. No rest periods
S6Continuous Operation with Intermittent Loadequential, identical cycles of starting and running at a constant load and running with no load. No rest periods
S7Continuous Operation with Electric BrakingSequential, identical cycles of starting and running at a constant load and electric braking. No rest periods
S8Continuous Operation with Periodic Load & Speed ChangesSequential, identical cycles run at constant load and given speed, then run at other constant loads and speeds. No rest periods

Efficiency

A la hora de elegir un motor eléctrico, la eficiencia es un factor esencial. La eficiencia tanto del motor como de la caja de cambios y la eficiencia combinada es un tema en sí mismo, pero normalmente en el proceso de selección hay que tener en cuenta algo más que las variables de rendimiento.

Parvalux tiene gran experiencia en la comparación de las distintas tecnologías de motores y reductores y en la evaluación de las ventajas y desventajas de cada una de ellas en una aplicación determinada. La experiencia de Parvalux en el suministro a muchas industrias no tiene precedentes y permite debatir rápidamente sobre la tecnología correcta para la aplicación. Para los fabricantes de equipos originales que necesitan grandes volúmenes, se pueden construir «plataformas tecnológicas» con diferentes tecnologías para comparar empíricamente los datos de la aplicación, pero inevitablemente hay que añadir muchas variables ajenas al rendimiento al proceso de selección cuando se buscan eficiencias finales (costes, beneficios de marketing, complejidad del sistema, etc.).

Un ejemplo muy simplificado de las «compensaciones» cuando se considera la eficiencia se muestra en un ejemplo de cabrestante accionado por batería en la tabla que se muestra.

Technology Type PMDC Motor & Worm Wheel Gearbox
ProsCons
Simple componentsLower efficiency
Many ratios won’t back-drive
Simple controller
Simple maintenance
Low cost
Technology TypeBrushless Motor & Epicyclic Gearbox
ProsCons
Higher efficiencyComplex components
Extended battery lifeElectronic controller
QuietMay back-drive
May need brake
Greater cost

Este ejemplo es ciertamente subjetivo, está escrito en el contexto de un cabrestante accionado por batería y no es exhaustivo, pero demuestra otros factores a la hora de considerar la eficiencia. Además, sólo se han considerado dos combinaciones tecnológicas, aunque podrían compararse muchas otras combinaciones de motor/caja de cambios. Cuando se comparan grupos de tecnologías para obtener la máxima eficiencia, es posible que se desee seleccionar un motor sin escobillas con reductor epicicloidal que, en general, proporcionaría la mejor eficiencia, pero con un coste y una complejidad adicionales. Por ejemplo, un cabrestante puede necesitar autosostenerse (no moverse cuando se corta la corriente pero se sigue aplicando la carga), lo que una caja de engranajes de tornillo sin fin puede conseguir debido a sus ineficiencias.

La caja de cambios epicicloidal puede no ser autosuficiente debido a su mayor eficiencia, por lo que requiere elementos adicionales como un freno mecánico y todas las complejidades de control que conlleva. El coste del freno adicional, su control, junto con el controlador PWM para el motor sin escobillas, puede ser considerable si se compara con la simplicidad de un motor de CC permanente y un reductor helicoidal. La experiencia de Parvalux con las numerosas tecnologías que podemos ofrecerle le ahorrará tiempo a la hora de elegir una tecnología de motor eléctrico y reductor para su aplicación.